
Análisis de los componentes principales a través de escenarios de aplicación de drones
Hora de emisión: 2025-07-18 10:23:46
En junio de 2025, la provincia de Guizhou fue azotada por lluvias torrenciales. Las aguas de la inundación arrasaron carreteras, cubrieron viviendas y dejaron aislados numerosos pueblos y aldeas. En este momento crítico para las operaciones de rescate, flotas de drones surcaron los cielos tormentosos. Actuando como precisos mensajeros aéreos, entregaron de forma constante aros salvavidas, medicamentos y alimentos sobre los tejados. Equipados con cámaras de alta definición y cámaras de imágenes térmicas, atravesaron el velo de la lluvia y transmitieron al centro de mando la información de ubicación en tiempo real de las personas atrapadas.
Generaron mapas 3D en tiempo real de la zona del desastre y guiaron a las fuerzas de rescate; cuando el transporte terrestre estaba completamente paralizado, estas 'líneas de vida desde el cielo' se convirtieron en rayos de esperanza para salvar vidas.
Esta operación real demostró de forma vívida el valor fundamental de los drones modernos en la respuesta a emergencias: eficiencia, precisión y audacia en condiciones adversas.
El rendimiento principal de los drones depende en gran medida de una serie de componentes electrónicos sofisticados que, en conjunto, forman los 'nervios', el 'cerebro' y los 'sentidos' del dron. Entonces, ¿cómo logran los drones tareas tan complejas y precisas? A continuación se presenta una clasificación de los principales componentes electrónicos y sus funciones:
I. Unidad central de control y procesamiento
1. Procesador de control principal (MCU/SoC). * Función: el 'cerebro' del dron, que ejecuta algoritmos de control de vuelo, procesa datos de sensores y ejecuta comandos de navegación. * Componentes típicos: microcontroladores de la serie ARM Cortex-M (por ejemplo, la serie F407).

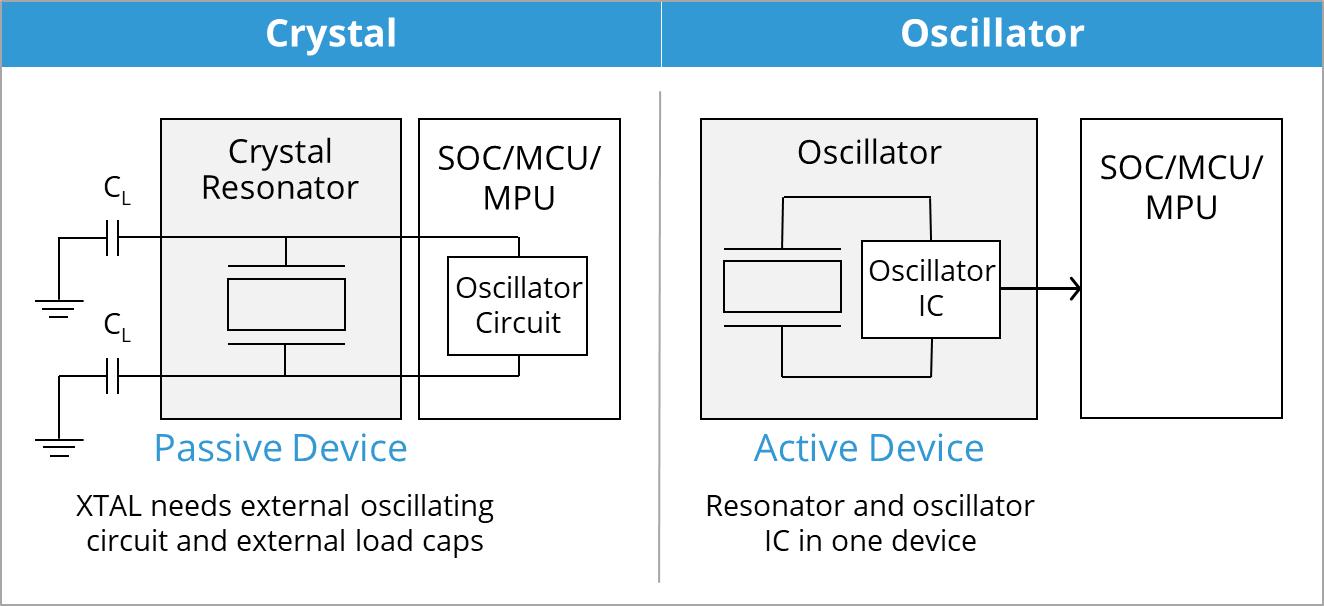
2. Oscilador de cristal. * Función: proporciona señales de reloj estables y confiables, esenciales para tareas críticas como el control de vuelo, la navegación y la transmisión de datos. La alta precisión, la alta estabilidad, la alta confiabilidad y el bajo consumo son requisitos fundamentales para los dispositivos de la economía de baja altitud. * Productos recomendados de oscilador de cristal compensado en temperatura (TCXO): * Serie de uso general YSO510TP: estabilidad de hasta ±2.5 ppm en el rango de temperatura de -40°C a +85°C, disponible en varios tamaños. * Serie preprogramada YSO511PJ: admite frecuencias personalizadas libremente en el rango de 10MHz a 250MHz. * Serie de alta precisión YSO512ET: ofrece una precisión ultraalta con estabilidad en temperatura de hasta ±0.1 ppm. * TCXO miniaturizado de bajo consumo TG2016SMN: presenta una excepcional resistencia ambiental y capacidad antinterferencias, y cubre un rango de frecuencia de 10MHz a 55MHz.
II. Sistema de percepción y posicionamiento
1. Unidad de medición inercial (IMU): * Función: percibe la actitud en tiempo real del dron (cabeceo, alabeo, guiñada), la aceleración y la velocidad angular. * Componentes principales: * Giroscopio triaxial (detecta la velocidad angular). * Acelerómetro triaxial (detecta la aceleración lineal).

2. Magnetómetro (brújula electrónica): * Función: detecta la dirección del campo magnético terrestre para proporcionar una referencia de rumbo (guiñada). * Componente: sensor magnético MEMS.
3. Barómetro: * Función: estima la altitud a partir de los cambios de presión atmosférica (especialmente cuando el GPS no está disponible). * Componente: sensor de presión barométrica de alta precisión.
4. Módulo del Sistema Global de Navegación por Satélite (GNSS): * Función: proporciona posición absoluta (latitud, longitud), altitud y velocidad. * Componente: chip receptor multimodo (GPS/GLONASS/BeiDou/Galileo).
III. Sistema de alimentación y energía
1. Controlador electrónico de velocidad (ESC): * Función: recibe los comandos de control de vuelo y controla con precisión la velocidad y la dirección de los motores sin escobillas. * Chips principales: * MCU: interpreta las señales PWM. * MOSFET: transistores de efecto de campo de alta potencia para impulsar la corriente del motor.
2. Motor DC sin escobillas (motor BLDC). * Componente electrónico principal: sensores Hall integrados (por ejemplo, SL353LT, SM353LT) para detectar la posición del rotor y permitir la conmutación electrónica.
3. Sistema de gestión de batería (BMS). * Función: supervisa el voltaje, la corriente y la temperatura de los paquetes de baterías de litio (normalmente LiPo/Li-ion) y evita la sobrecarga, la sobredescarga y el sobrecalentamiento.
IV. Comunicación y transmisión de datos
1. Receptor de control remoto (RC). * Función: recibe los comandos del control remoto. * Chip: chip receptor RF.
2. Módulo de telemetría. * Función: transmisión bidireccional de datos de estado del vuelo (posición, nivel de batería, estado de los sensores) y de comandos. * Tecnología: suele utilizar módulos de 433MHz, 915MHz, 2.4GHz o 4G/5G.
3. Módulo Wi-Fi/Bluetooth. * Función: control de corto alcance, actualizaciones de firmware y transmisión de datos (por ejemplo, conexión con aplicaciones móviles). * Chip: SoC integrado (por ejemplo, la serie Nordic nRF52 / 53).
V. Circuitos auxiliares y de soporte
1. Circuito integrado de gestión de energía (PMIC): * Función: proporciona voltajes estables (por ejemplo, 3.3V, 5V, 12V) a los distintos subsistemas (controlador de vuelo, transmisión de video, sensores). * Componentes: convertidores DC-DC reductores/elevadores (por ejemplo, la serie TI TPS) y reguladores lineales LDO.
2. Memoria (Flash/tarjeta TF). * Función: almacena los registros de vuelo, los datos de la misión y las imágenes/videos capturados (por ejemplo, controladores de eMMC y tarjeta MicroSD).
3. Circuito controlador del indicador LED. * Función: se utiliza para indicar el estado (por ejemplo, luces de navegación, alarmas de falla).
Análisis de los componentes principales a través de escenarios de aplicación de drones
Hora de emisión: 2025-07-18 10:23:46
En junio de 2025, la provincia de Guizhou fue azotada por lluvias torrenciales. Las aguas de la inundación arrasaron carreteras, cubrieron viviendas y dejaron aislados numerosos pueblos y aldeas. En este momento crítico para las operaciones de rescate, flotas de drones surcaron los cielos tormentosos. Actuando como precisos mensajeros aéreos, entregaron de forma constante aros salvavidas, medicamentos y alimentos sobre los tejados. Equipados con cámaras de alta definición y cámaras de imágenes térmicas, atravesaron el velo de la lluvia y transmitieron al centro de mando la información de ubicación en tiempo real de las personas atrapadas.
Generaron mapas 3D en tiempo real de la zona del desastre y guiaron a las fuerzas de rescate; cuando el transporte terrestre estaba completamente paralizado, estas 'líneas de vida desde el cielo' se convirtieron en rayos de esperanza para salvar vidas.
Esta operación real demostró de forma vívida el valor fundamental de los drones modernos en la respuesta a emergencias: eficiencia, precisión y audacia en condiciones adversas.
El rendimiento principal de los drones depende en gran medida de una serie de componentes electrónicos sofisticados que, en conjunto, forman los 'nervios', el 'cerebro' y los 'sentidos' del dron. Entonces, ¿cómo logran los drones tareas tan complejas y precisas? A continuación se presenta una clasificación de los principales componentes electrónicos y sus funciones:
I. Unidad central de control y procesamiento
1. Procesador de control principal (MCU/SoC). * Función: el 'cerebro' del dron, que ejecuta algoritmos de control de vuelo, procesa datos de sensores y ejecuta comandos de navegación. * Componentes típicos: microcontroladores de la serie ARM Cortex-M (por ejemplo, la serie F407).
2. Oscilador de cristal. * Función: proporciona señales de reloj estables y confiables, esenciales para tareas críticas como el control de vuelo, la navegación y la transmisión de datos. La alta precisión, la alta estabilidad, la alta confiabilidad y el bajo consumo son requisitos fundamentales para los dispositivos de la economía de baja altitud. * Productos recomendados de oscilador de cristal compensado en temperatura (TCXO): * Serie de uso general YSO510TP: estabilidad de hasta ±2.5 ppm en el rango de temperatura de -40°C a +85°C, disponible en varios tamaños. * Serie preprogramada YSO511PJ: admite frecuencias personalizadas libremente en el rango de 10MHz a 250MHz. * Serie de alta precisión YSO512ET: ofrece una precisión ultraalta con estabilidad en temperatura de hasta ±0.1 ppm. * TCXO miniaturizado de bajo consumo TG2016SMN: presenta una excepcional resistencia ambiental y capacidad antinterferencias, y cubre un rango de frecuencia de 10MHz a 55MHz.
II. Sistema de percepción y posicionamiento
1. Unidad de medición inercial (IMU): * Función: percibe la actitud en tiempo real del dron (cabeceo, alabeo, guiñada), la aceleración y la velocidad angular. * Componentes principales: * Giroscopio triaxial (detecta la velocidad angular). * Acelerómetro triaxial (detecta la aceleración lineal).
2. Magnetómetro (brújula electrónica): * Función: detecta la dirección del campo magnético terrestre para proporcionar una referencia de rumbo (guiñada). * Componente: sensor magnético MEMS.
3. Barómetro: * Función: estima la altitud a partir de los cambios de presión atmosférica (especialmente cuando el GPS no está disponible). * Componente: sensor de presión barométrica de alta precisión.
4. Módulo del Sistema Global de Navegación por Satélite (GNSS): * Función: proporciona posición absoluta (latitud, longitud), altitud y velocidad. * Componente: chip receptor multimodo (GPS/GLONASS/BeiDou/Galileo).
III. Sistema de alimentación y energía
1. Controlador electrónico de velocidad (ESC): * Función: recibe los comandos de control de vuelo y controla con precisión la velocidad y la dirección de los motores sin escobillas. * Chips principales: * MCU: interpreta las señales PWM. * MOSFET: transistores de efecto de campo de alta potencia para impulsar la corriente del motor.
2. Motor DC sin escobillas (motor BLDC). * Componente electrónico principal: sensores Hall integrados (por ejemplo, SL353LT, SM353LT) para detectar la posición del rotor y permitir la conmutación electrónica.
3. Sistema de gestión de batería (BMS). * Función: supervisa el voltaje, la corriente y la temperatura de los paquetes de baterías de litio (normalmente LiPo/Li-ion) y evita la sobrecarga, la sobredescarga y el sobrecalentamiento.
IV. Comunicación y transmisión de datos
1. Receptor de control remoto (RC). * Función: recibe los comandos del control remoto. * Chip: chip receptor RF.
2. Módulo de telemetría. * Función: transmisión bidireccional de datos de estado del vuelo (posición, nivel de batería, estado de los sensores) y de comandos. * Tecnología: suele utilizar módulos de 433MHz, 915MHz, 2.4GHz o 4G/5G.
3. Módulo Wi-Fi/Bluetooth. * Función: control de corto alcance, actualizaciones de firmware y transmisión de datos (por ejemplo, conexión con aplicaciones móviles). * Chip: SoC integrado (por ejemplo, la serie Nordic nRF52 / 53).
V. Circuitos auxiliares y de soporte
1. Circuito integrado de gestión de energía (PMIC): * Función: proporciona voltajes estables (por ejemplo, 3.3V, 5V, 12V) a los distintos subsistemas (controlador de vuelo, transmisión de video, sensores). * Componentes: convertidores DC-DC reductores/elevadores (por ejemplo, la serie TI TPS) y reguladores lineales LDO.
2. Memoria (Flash/tarjeta TF). * Función: almacena los registros de vuelo, los datos de la misión y las imágenes/videos capturados (por ejemplo, controladores de eMMC y tarjeta MicroSD).
3. Circuito controlador del indicador LED. * Función: se utiliza para indicar el estado (por ejemplo, luces de navegación, alarmas de falla).
Otros artículos
-

El papel de 32.768 kHz en el diseño de circuitos
-
Osciladores automotrices SiTime
-
El papel de 32.768kHz en los circuitos
-
Oscilador de cristal de 11.0592MHz: ¿el 'corazón' de la placa base de la computadora?
-
Los módulos RTC de Epson resuelven tres grandes puntos problemáticos del IoT
-
Analizar las consideraciones de costos y diseño de cristales y osciladores
-
Descubra cómo los osciladores YXC demuestran su capacidad en los servidores de IA
-
El oscilador de cristal programable diferencial activo de YXC admite aplicaciones de estación base 5G
-
Escáner de imágenes Honeywell HH760
-
Lecciones de los acontecimientos de Oriente Medio — ¡la importancia de la localización!




Copyright © YQM ELECTRONICS INTL LIMITED MAPA DEL SITIO
Correo: sales@yqmec.com

点击右上角
分享给朋友吧


