
Temporización de robots industriales: MEMS frente al cuarzo
Hora de emisión: 2026-10-21 11:01:44
Dentro de una celda de trabajo, un robot industrial nunca se detiene. Mantiene su posición y ejecuta millones de ciclos de movimiento mientras la vibración continua, las variaciones de temperatura y el ruido eléctrico actúan sobre cada placa de control. El IC de reloj es una de las piezas más pequeñas del gabinete, y una de las pocas cuya deriva se manifiesta en todas partes a la vez: errores de sincronización entre ejes, paquetes perdidos en el bus Ethernet industrial, latencia en la realimentación de visión, y una pérdida gradual de precisión de posicionamiento.
Este artículo explica por qué los árboles de reloj de los robots están migrando de los cristales de cuarzo a la temporización MEMS de SiTime. Compara ambas tecnologías según las cuatro métricas que más importan en el piso de fábrica —vibración, temperatura, ruido de la fuente de alimentación y envejecimiento a largo plazo—, y muestra cómo un árbol de reloj MEMS de tres chips puede cubrir las necesidades de temporización de todo un robot industrial.

Figura 1: Portafolio de temporización MEMS de SiTime —familias de comunicaciones, aeroespacial y defensa, móvil e IoT, industrial y consumo, y automotriz—, incluidos los dispositivos Super-TCXO, XO diferencial y XO de alta temperatura que se usan en los árboles de reloj de robots. (Fuente de la imagen: SiTime)
1. Condiciones que debe soportar un árbol de reloj de robot industrial
Un controlador de robot suele necesitar relojes en tres niveles:
- Sincronización Ethernet industrial: Los buses EtherCAT y PROFINET requieren sincronización a nivel de microsegundos, anclada a un reloj de referencia IEEE 1588 PTP. Su precisión limita directamente la rigidez con la que pueden coordinarse varios ejes.
- Control principal: el reloj de referencia del SoC o FPGA debe combinar bajo jitter con inmunidad al ruido de alimentación; de lo contrario, el procesamiento de imágenes y los lazos de control de movimiento pierden margen.
- Interfaces periféricas: los PHY Ethernet, los sensores de visión y los módulos Wi-Fi necesitan cada uno su propio reloj, distribuido por la máquina donde las temperaturas difieren significativamente.
Estas capas operan en condiciones que distan mucho de ser favorables:
- Vibración continua del brazo — normalmente superior a 20 g, con cargas de choque que alcanzan varios miles de kgf
- Temperaturas del gabinete desde −40 °C hasta 105 °C, en ocasiones 125 °C
- Rizado e EMI severos generados por los accionamientos de servo
- 8–15 años de funcionamiento continuo sin mantenimiento
El cristal de cuarzo es un resonador mecánico: la vibración desplaza su frecuencia, el envejecimiento la mueve con los años y el comportamiento de arranque cambia con la temperatura. Esas son exactamente las debilidades que impulsan los diseños de robots hacia MEMS.
2. El árbol de reloj de tres chips de SiTime para robots
Para los robots industriales, la solución de temporización de SiTime se reduce a tres dispositivos:
| Dispositivo | Tipo | Dónde se ubica en el robot | Parámetros clave |
|---|---|---|---|
| SiT535x | Super-TCXO | Reloj de referencia IEEE 1588 PTP | 1–220 MHz, ±100 ppb, ±1 ppb/°C, 105 °C |
| SiT9375 | XO diferencial | Reloj de referencia principal del SoC/FPGA | 25–644 MHz, 0.2 ps de jitter RMS, 105 °C |
| SiT891x | XO de alta temperatura | PHY Ethernet / visión / Wi-Fi | 1–137 MHz, ±20 ppm, 125 °C |
Una arquitectura típica se ve así:
- SiT5356/57 (opcional) — un TCXO de 25 MHz que actúa como base de tiempo local para IEEE 1588 y mantiene los ejes sincronizados hasta el microsegundo
- SiT9375 — un reloj diferencial de 156.25 MHz para el SoC/FPGA, el latido del controlador principal
- SiT8918 — relojes para el módulo Ethernet (125 MHz) y el sensor de visión (27 MHz)
- Los módulos Wi-Fi aún pueden usar un cristal convencional, aunque SiTime ofrece alternativas que se instalan directamente
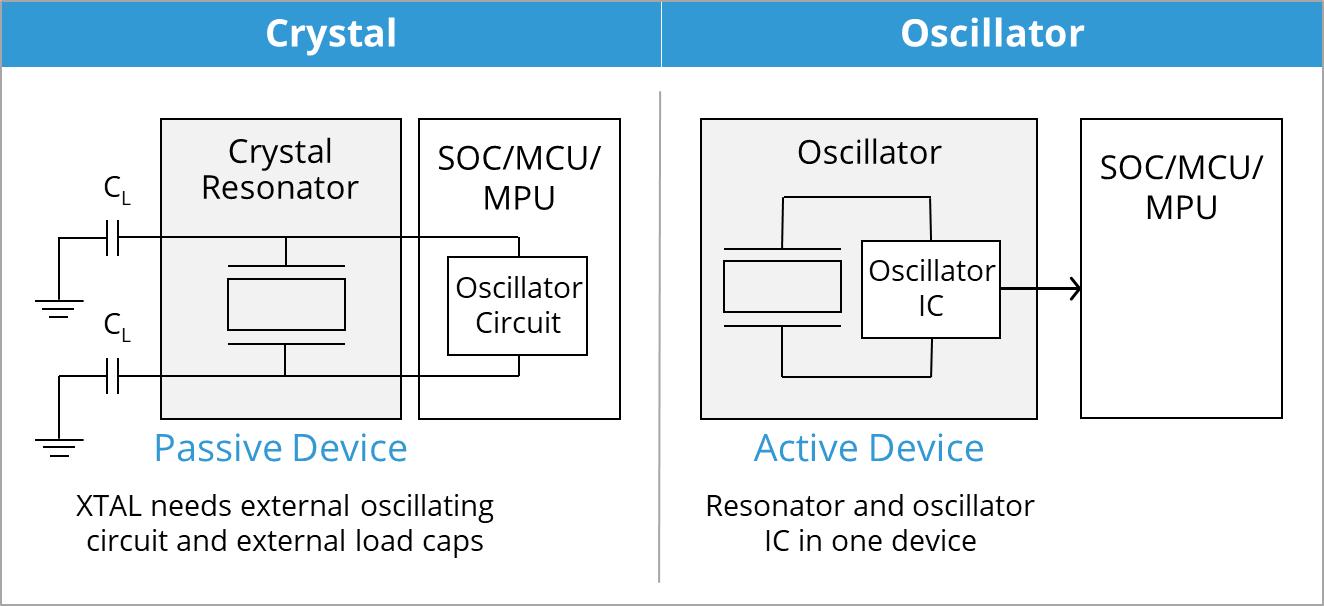
Cada dispositivo es un oscilador completo de un solo chip. No hay capacitores de carga externos ni red de adaptación que sintonizar: la pieza se monta en la PCB y funciona.
3. Cuatro métricas exigentes que favorecen a MEMS
3.1 Vibración: 70 g frente a 20 g
Un brazo en movimiento vibra de forma continua. Las unidades de cuarzo empiezan a desplazar su frecuencia —o dejan de oscilar por completo— por encima de unos 20 g. Un resonador MEMS de SiTime es más de 1,000 veces más ligero que un cristal de cuarzo en bruto, y su tolerancia a la vibración alcanza 70 g, 3.5× la del cuarzo. La tolerancia a impactos asciende a 30,000 g, frente a unos 1,500 g del cuarzo convencional. En una colisión o una parada de emergencia, esa diferencia decide si el reloj sobrevive.
3.2 Temperatura: qué aporta ±100 ppb
La temperatura del gabinete oscila desde un arranque en invierno frío hasta un turno de verano a plena carga. El Super-TCXO SiT5356/57 mantiene ±100 ppb (±0.1 ppm) desde −40 °C hasta 105 °C, con una pendiente térmica de solo ±1 ppb/°C. La referencia IEEE 1588 apenas se mueve, y la precisión de sincronización entre ejes no se degrada a medida que el gabinete se calienta.
3.3 Ruido de la fuente de alimentación: el PSNR marca el límite
Los accionamientos de servo y las fuentes de alta potencia comparten el mismo gabinete, por lo que el rizado en los rieles es severo. Un reloj sensible al ruido de alimentación convierte ese rizado en jitter. Con ruido inyectado de 20 kHz a 20 MHz, los osciladores diferenciales de SiTime (SiT9375/9376/9377) mantienen el crecimiento del jitter por debajo de 0.08 ps/mV, mientras que los osciladores diferenciales de cuarzo convencionales superan los 0.35 ps/mV, casi 5× peor. Ese valor determina cuán limpio se mantiene el reloj del controlador principal en un entorno real de alimentación industrial.
3.4 Envejecimiento a largo plazo: dos décadas sin recalibración
Los robots industriales se especifican para 8–15 años de funcionamiento sin mantenimiento. Si se extrapola a partir de los datos de envejecimiento a 105 °C, los componentes de la serie Elite de SiTime se mantienen en el rango de decenas de ppb durante 20 años. Un TCXO de cuarzo envejece normalmente 1–2 ppm al año; en pocos años, la deriva acumulada supera el presupuesto de sincronización PTP y exige recalibración en sitio.
Fiabilidad de un vistazo:
- Tasa de fallas: SiTime <2 DPPM frente a cuarzo ≈50 DPPM
- Fallas en campo: SiTime <1 por millón frente a cuarzo >30 por millón
- Vibración: 70 g frente a 20 g
- Impacto: 30,000 g frente a 1,500 g
4. Programabilidad: un número de parte, muchas frecuencias
Los proyectos de robots cambian los requisitos de frecuencia entre el prototipo y la producción en serie. Un diseño con cuarzo necesita un corte de cristal distinto para cada frecuencia: plazos de entrega largos y un BOM lleno de números de parte separados.
Los osciladores de SiTime son programables. Un solo dispositivo puede configurarse para cualquier frecuencia de 1 Hz a 725 MHz, con una estabilidad de ±0.005 ppm a ±50 ppm en 18 grados, tensión de alimentación de 1.2 V a 3.3 V y temperatura de funcionamiento de −55 °C a 125 °C, además de espectro ensanchado ajustable, rango de ajuste VC y slew rate. Las combinaciones llegan a millones.
Para un equipo de hardware, eso se traduce en:
- Muestras de cualquier frecuencia en 48 horas durante el prototipado
- Plazos de producción de 6 semanas, más del doble de rápidos que el cuarzo
- Un solo número de parte para varios proyectos y periféricos, lo que simplifica el BOM
- Programación en línea (Through-Machine II): cambie la frecuencia sin reabastecer componentes
5. Guía de selección: dónde conviene MEMS
| Caso de uso | Dispositivo recomendado | Por qué |
|---|---|---|
| Reloj PTP maestro/esclavo de Ethernet industrial | SiT535x Super-TCXO | Estabilidad de ±100 ppb, cumplimiento de IEEE 1588 |
| Reloj de referencia principal del SoC/FPGA | SiT9375 XO diferencial | Bajo jitter de 0.2 ps, inmunidad al ruido de alimentación |
| Accionamiento de servo / inversor | SiT891x XO de alta temperatura | Funcionamiento a 125 °C, ±20 ppm |
| Módulo de visión / cámara | Serie SiT891x o SiT9365 | Bajo jitter, resistencia a vibraciones |
| Interfaz de sensores general | SiT1602 XO de baja potencia | Corriente de alimentación de 3.1–4.9 mA |
6. Conclusión: las fallas en campo cuestan más que el chip
Si su plataforma de robots todavía usa cuarzo para la sincronización entre ejes o el procesamiento de visión, vale la pena evaluar MEMS. El argumento no es que MEMS sea caro, sino que una sola falla en campo cuesta mucho más que la diferencia de precio unitario.
YQM ELECTRONICS es distribuidor autorizado del portafolio de temporización MEMS de SiTime y apoya los diseños de robots industriales con Super-TCXO SiT535x, osciladores diferenciales SiT9375 y osciladores de alta temperatura SiT891x, desde la solicitud de muestras hasta el suministro en volumen. Explore el portafolio MEMS de SiTime, o consulte los osciladores diferenciales y los osciladores de alta temperatura para seleccionar el dispositivo adecuado para su diseño de robot.
Solicite muestras MEMS de SiTime y una revisión del árbol de reloj
●Solicitud de muestras gratuitas
●Soporte de diseño del árbol de reloj
●Opciones de reemplazo de cuarzo pin a pin
●Precios por volumen y confirmación de plazos de entrega
Temporización de robots industriales: MEMS frente al cuarzo
Hora de emisión: 2026-10-21 11:01:44
Dentro de una celda de trabajo, un robot industrial nunca se detiene. Mantiene su posición y ejecuta millones de ciclos de movimiento mientras la vibración continua, las variaciones de temperatura y el ruido eléctrico actúan sobre cada placa de control. El IC de reloj es una de las piezas más pequeñas del gabinete, y una de las pocas cuya deriva se manifiesta en todas partes a la vez: errores de sincronización entre ejes, paquetes perdidos en el bus Ethernet industrial, latencia en la realimentación de visión, y una pérdida gradual de precisión de posicionamiento.
Este artículo explica por qué los árboles de reloj de los robots están migrando de los cristales de cuarzo a la temporización MEMS de SiTime. Compara ambas tecnologías según las cuatro métricas que más importan en el piso de fábrica —vibración, temperatura, ruido de la fuente de alimentación y envejecimiento a largo plazo—, y muestra cómo un árbol de reloj MEMS de tres chips puede cubrir las necesidades de temporización de todo un robot industrial.
Figura 1: Portafolio de temporización MEMS de SiTime —familias de comunicaciones, aeroespacial y defensa, móvil e IoT, industrial y consumo, y automotriz—, incluidos los dispositivos Super-TCXO, XO diferencial y XO de alta temperatura que se usan en los árboles de reloj de robots. (Fuente de la imagen: SiTime)
1. Condiciones que debe soportar un árbol de reloj de robot industrial
Un controlador de robot suele necesitar relojes en tres niveles:
- Sincronización Ethernet industrial: Los buses EtherCAT y PROFINET requieren sincronización a nivel de microsegundos, anclada a un reloj de referencia IEEE 1588 PTP. Su precisión limita directamente la rigidez con la que pueden coordinarse varios ejes.
- Control principal: el reloj de referencia del SoC o FPGA debe combinar bajo jitter con inmunidad al ruido de alimentación; de lo contrario, el procesamiento de imágenes y los lazos de control de movimiento pierden margen.
- Interfaces periféricas: los PHY Ethernet, los sensores de visión y los módulos Wi-Fi necesitan cada uno su propio reloj, distribuido por la máquina donde las temperaturas difieren significativamente.
Estas capas operan en condiciones que distan mucho de ser favorables:
- Vibración continua del brazo — normalmente superior a 20 g, con cargas de choque que alcanzan varios miles de kgf
- Temperaturas del gabinete desde −40 °C hasta 105 °C, en ocasiones 125 °C
- Rizado e EMI severos generados por los accionamientos de servo
- 8–15 años de funcionamiento continuo sin mantenimiento
El cristal de cuarzo es un resonador mecánico: la vibración desplaza su frecuencia, el envejecimiento la mueve con los años y el comportamiento de arranque cambia con la temperatura. Esas son exactamente las debilidades que impulsan los diseños de robots hacia MEMS.
2. El árbol de reloj de tres chips de SiTime para robots
Para los robots industriales, la solución de temporización de SiTime se reduce a tres dispositivos:
| Dispositivo | Tipo | Dónde se ubica en el robot | Parámetros clave |
|---|---|---|---|
| SiT535x | Super-TCXO | Reloj de referencia IEEE 1588 PTP | 1–220 MHz, ±100 ppb, ±1 ppb/°C, 105 °C |
| SiT9375 | XO diferencial | Reloj de referencia principal del SoC/FPGA | 25–644 MHz, 0.2 ps de jitter RMS, 105 °C |
| SiT891x | XO de alta temperatura | PHY Ethernet / visión / Wi-Fi | 1–137 MHz, ±20 ppm, 125 °C |
Una arquitectura típica se ve así:
- SiT5356/57 (opcional) — un TCXO de 25 MHz que actúa como base de tiempo local para IEEE 1588 y mantiene los ejes sincronizados hasta el microsegundo
- SiT9375 — un reloj diferencial de 156.25 MHz para el SoC/FPGA, el latido del controlador principal
- SiT8918 — relojes para el módulo Ethernet (125 MHz) y el sensor de visión (27 MHz)
- Los módulos Wi-Fi aún pueden usar un cristal convencional, aunque SiTime ofrece alternativas que se instalan directamente
Cada dispositivo es un oscilador completo de un solo chip. No hay capacitores de carga externos ni red de adaptación que sintonizar: la pieza se monta en la PCB y funciona.
3. Cuatro métricas exigentes que favorecen a MEMS
3.1 Vibración: 70 g frente a 20 g
Un brazo en movimiento vibra de forma continua. Las unidades de cuarzo empiezan a desplazar su frecuencia —o dejan de oscilar por completo— por encima de unos 20 g. Un resonador MEMS de SiTime es más de 1,000 veces más ligero que un cristal de cuarzo en bruto, y su tolerancia a la vibración alcanza 70 g, 3.5× la del cuarzo. La tolerancia a impactos asciende a 30,000 g, frente a unos 1,500 g del cuarzo convencional. En una colisión o una parada de emergencia, esa diferencia decide si el reloj sobrevive.
3.2 Temperatura: qué aporta ±100 ppb
La temperatura del gabinete oscila desde un arranque en invierno frío hasta un turno de verano a plena carga. El Super-TCXO SiT5356/57 mantiene ±100 ppb (±0.1 ppm) desde −40 °C hasta 105 °C, con una pendiente térmica de solo ±1 ppb/°C. La referencia IEEE 1588 apenas se mueve, y la precisión de sincronización entre ejes no se degrada a medida que el gabinete se calienta.
3.3 Ruido de la fuente de alimentación: el PSNR marca el límite
Los accionamientos de servo y las fuentes de alta potencia comparten el mismo gabinete, por lo que el rizado en los rieles es severo. Un reloj sensible al ruido de alimentación convierte ese rizado en jitter. Con ruido inyectado de 20 kHz a 20 MHz, los osciladores diferenciales de SiTime (SiT9375/9376/9377) mantienen el crecimiento del jitter por debajo de 0.08 ps/mV, mientras que los osciladores diferenciales de cuarzo convencionales superan los 0.35 ps/mV, casi 5× peor. Ese valor determina cuán limpio se mantiene el reloj del controlador principal en un entorno real de alimentación industrial.
3.4 Envejecimiento a largo plazo: dos décadas sin recalibración
Los robots industriales se especifican para 8–15 años de funcionamiento sin mantenimiento. Si se extrapola a partir de los datos de envejecimiento a 105 °C, los componentes de la serie Elite de SiTime se mantienen en el rango de decenas de ppb durante 20 años. Un TCXO de cuarzo envejece normalmente 1–2 ppm al año; en pocos años, la deriva acumulada supera el presupuesto de sincronización PTP y exige recalibración en sitio.
Fiabilidad de un vistazo:
- Tasa de fallas: SiTime <2 DPPM frente a cuarzo ≈50 DPPM
- Fallas en campo: SiTime <1 por millón frente a cuarzo >30 por millón
- Vibración: 70 g frente a 20 g
- Impacto: 30,000 g frente a 1,500 g
4. Programabilidad: un número de parte, muchas frecuencias
Los proyectos de robots cambian los requisitos de frecuencia entre el prototipo y la producción en serie. Un diseño con cuarzo necesita un corte de cristal distinto para cada frecuencia: plazos de entrega largos y un BOM lleno de números de parte separados.
Los osciladores de SiTime son programables. Un solo dispositivo puede configurarse para cualquier frecuencia de 1 Hz a 725 MHz, con una estabilidad de ±0.005 ppm a ±50 ppm en 18 grados, tensión de alimentación de 1.2 V a 3.3 V y temperatura de funcionamiento de −55 °C a 125 °C, además de espectro ensanchado ajustable, rango de ajuste VC y slew rate. Las combinaciones llegan a millones.
Para un equipo de hardware, eso se traduce en:
- Muestras de cualquier frecuencia en 48 horas durante el prototipado
- Plazos de producción de 6 semanas, más del doble de rápidos que el cuarzo
- Un solo número de parte para varios proyectos y periféricos, lo que simplifica el BOM
- Programación en línea (Through-Machine II): cambie la frecuencia sin reabastecer componentes
5. Guía de selección: dónde conviene MEMS
| Caso de uso | Dispositivo recomendado | Por qué |
|---|---|---|
| Reloj PTP maestro/esclavo de Ethernet industrial | SiT535x Super-TCXO | Estabilidad de ±100 ppb, cumplimiento de IEEE 1588 |
| Reloj de referencia principal del SoC/FPGA | SiT9375 XO diferencial | Bajo jitter de 0.2 ps, inmunidad al ruido de alimentación |
| Accionamiento de servo / inversor | SiT891x XO de alta temperatura | Funcionamiento a 125 °C, ±20 ppm |
| Módulo de visión / cámara | Serie SiT891x o SiT9365 | Bajo jitter, resistencia a vibraciones |
| Interfaz de sensores general | SiT1602 XO de baja potencia | Corriente de alimentación de 3.1–4.9 mA |
6. Conclusión: las fallas en campo cuestan más que el chip
Si su plataforma de robots todavía usa cuarzo para la sincronización entre ejes o el procesamiento de visión, vale la pena evaluar MEMS. El argumento no es que MEMS sea caro, sino que una sola falla en campo cuesta mucho más que la diferencia de precio unitario.
YQM ELECTRONICS es distribuidor autorizado del portafolio de temporización MEMS de SiTime y apoya los diseños de robots industriales con Super-TCXO SiT535x, osciladores diferenciales SiT9375 y osciladores de alta temperatura SiT891x, desde la solicitud de muestras hasta el suministro en volumen. Explore el portafolio MEMS de SiTime, o consulte los osciladores diferenciales y los osciladores de alta temperatura para seleccionar el dispositivo adecuado para su diseño de robot.
Solicite muestras MEMS de SiTime y una revisión del árbol de reloj
●Solicitud de muestras gratuitas
●Soporte de diseño del árbol de reloj
●Opciones de reemplazo de cuarzo pin a pin
●Precios por volumen y confirmación de plazos de entrega
Otros artículos
-

El papel de 32.768 kHz en el diseño de circuitos
-
Osciladores automotrices SiTime
-
El papel de 32.768kHz en los circuitos
-
Oscilador de cristal de 11.0592MHz: ¿el 'corazón' de la placa base de la computadora?
-
Los módulos RTC de Epson resuelven tres grandes puntos problemáticos del IoT
-
Analizar las consideraciones de costos y diseño de cristales y osciladores
-
Descubra cómo los osciladores YXC demuestran su capacidad en los servidores de IA
-
El oscilador de cristal programable diferencial activo de YXC admite aplicaciones de estación base 5G
-
Escáner de imágenes Honeywell HH760
-
Lecciones de los acontecimientos de Oriente Medio — ¡la importancia de la localización!




Copyright © YQM ELECTRONICS INTL LIMITED MAPA DEL SITIO
Correo: sales@yqmec.com

点击右上角
分享给朋友吧


