
SGT MOSFET 在機器人領域的核心應用:關節馬達驅動與鋰電保護雙輪賦能(NCE 新潔能)
Time: 2026-10-22 11:15:31
人形機器人正從實驗室走向量產,服務機器人與協作機器人也加速滲透工業、商業與家庭場景。在機器人的複雜系統裡,功率半導體就像「肌肉與神經」,直接決定運動性能、能源效率與系統安全。其中,SGT MOSFET(屏蔽閘溝槽 MOSFET)憑藉低導通電阻、低開關損耗與高功率密度的綜合優勢,已成為機器人 48V/60V/72V 中低壓系統中應用最廣泛的核心功率元件。
1. SGT MOSFET:中低壓功率元件的優選方案
SGT(Shielded Gate Trench,屏蔽閘溝槽)MOSFET 是在傳統溝槽 MOSFET 的基礎上,於閘極下方導入屏蔽電極。這個結構能同時大幅降低閘漏電容(Cgd)與導通電阻(RDS(on)),並提升元件的耐壓能力。
相較傳統功率 MOSFET,SGT MOSFET 具備四大核心優勢:
- 導通電阻更低:相同晶片面積下,RDS(on) 可降低 30%~50%,大幅減少導通損耗、提升系統效率。
- 開關速度更快:閘極電荷 Qg 與閘漏電荷 Qgd 顯著降低,開關損耗小,特別適合高頻 PWM 控制場景。
- 功率密度更高:小封裝即可承載大電流,完美對應機器人關節、電池倉等緊湊空間的整合需求。
- 電壓覆蓋更廣:20V~150V 產品平台成熟,足以覆蓋機器人 48V/60V/72V 常用匯流排電壓等級。
正是這些特性,讓 SGT MOSFET 成為機器人中低壓功率系統的理想選擇。
2. 人形機器人的兩大核心應用場景
2.1 關節馬達驅動:每顆馬達六顆 MOSFET
機器人全身擁有數十個高動態關節,每個關節都需要一套高性能馬達驅動系統。人形機器人通常採用無刷直流馬達(BLDC)或永磁同步馬達(PMSM)作為關節執行器;每個關節馬達對應一組三相全橋逆變器,每相上下橋臂各一顆 SGT MOSFET——一顆馬達六顆元件。拓撲如下圖所示:
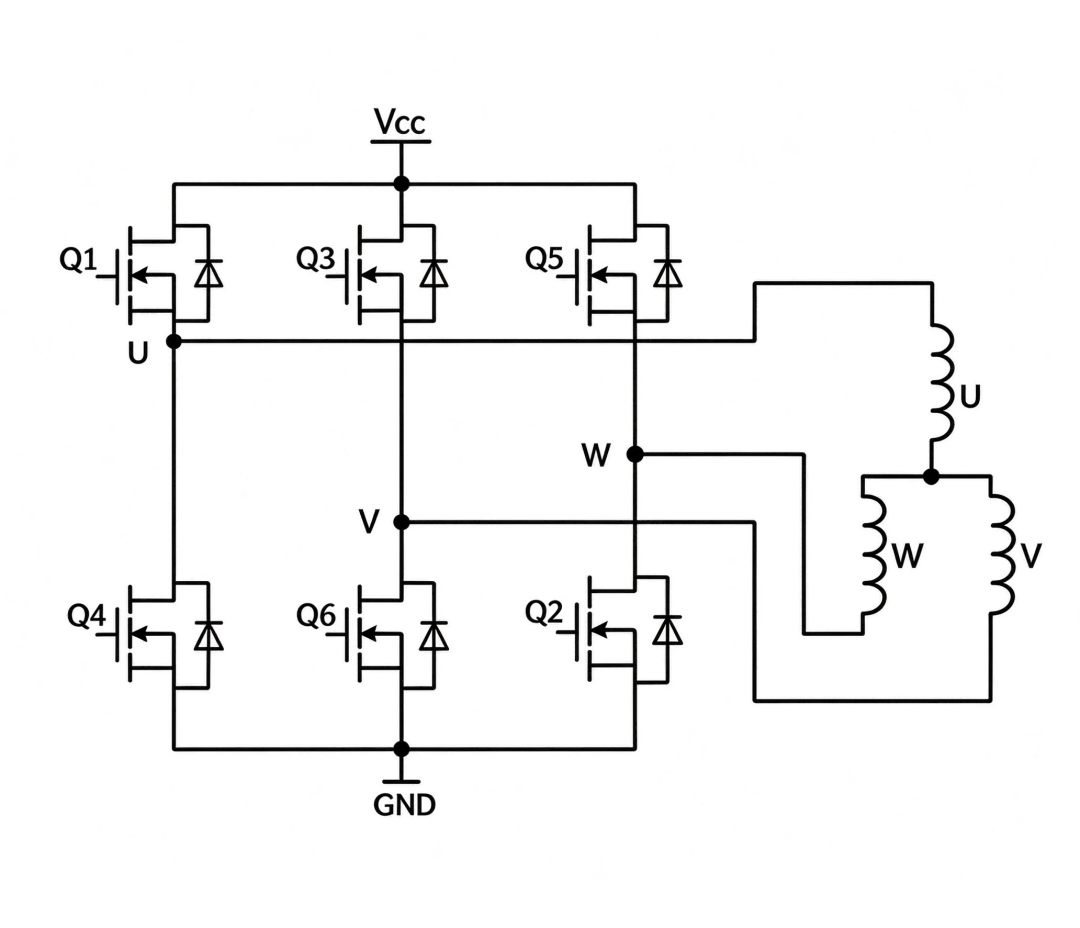
圖 1:三相全橋拓撲——每個關節馬達由六顆 SGT MOSFET 驅動,每相上下橋臂各一顆。
關節馬達驅動同時面臨三大技術挑戰:
- 高頻高效要求:為了實現平滑的力矩輸出與快速動態響應,關節驅動器的開關頻率通常在 20kHz~50kHz 區間,要求功率元件具備低開關損耗與穩定的高頻特性。
- 空間與散熱約束:關節驅動器嵌入關節模組內部,PCB 面積極其有限;同時馬達大電流工作帶來的發熱,對散熱提出了嚴苛要求——必須在小體積內實現高功率密度。
- 動態工況複雜:行走、轉身、急停、負重等工況下,馬達電流動態範圍大;頻繁啟停與過載,對功率元件的可靠性構成考驗。
在關節驅動場景中,SGT MOSFET 的技術優勢得到充分發揮:
- 極低的導通電阻直接轉化為導通損耗的下降:關節持續大電流輸出時,MOSFET 自身發熱顯著減少,既提升能源利用率,又降低關節散熱系統的設計壓力。
- 低 Qg 與低 Qgd 支撐高頻 PWM 開關:在 20kHz~50kHz 甚至更高頻率下,開關損耗依然可控,有助於 FOC 控制系統實現更細膩的力矩輸出與更低的電流漣波。
- 高密度封裝與散熱設計適配關節緊湊空間:以 DFN5×6 封裝(含 DFN5×6-DSC 雙面散熱封裝)為代表的先進封裝,在有限 PCB 面積內實現最大電流承載與最佳散熱路徑,與關節驅動器小型化、輕量化的設計目標高度契合。
- 高可靠性適應機器人嚴苛工況:經過雪崩測試、熱阻測試與老化驗證的 SGT MOSFET 產品,能從容應對頻繁啟停、瞬時過載與振動衝擊等機器人典型工況。
2.2 鋰電保護與 BMS:串在主回路上的 MOSFET
機器人通常採用 48V 或 60V 鋰電池組作為主能源系統,為全身關節馬達、控制器、感測器與通訊模組供電。鋰電池能量密度高,但對電壓、電流與溫度敏感,必須配備完善的電池管理系統(BMS)與功率保護電路。
鋰電保護的核心需求包括:過充保護、過放保護、充放電過流保護、短路保護、防電池反接,以及上電時的預充電功能。這些保護功能的執行機構,正是功率 MOSFET。
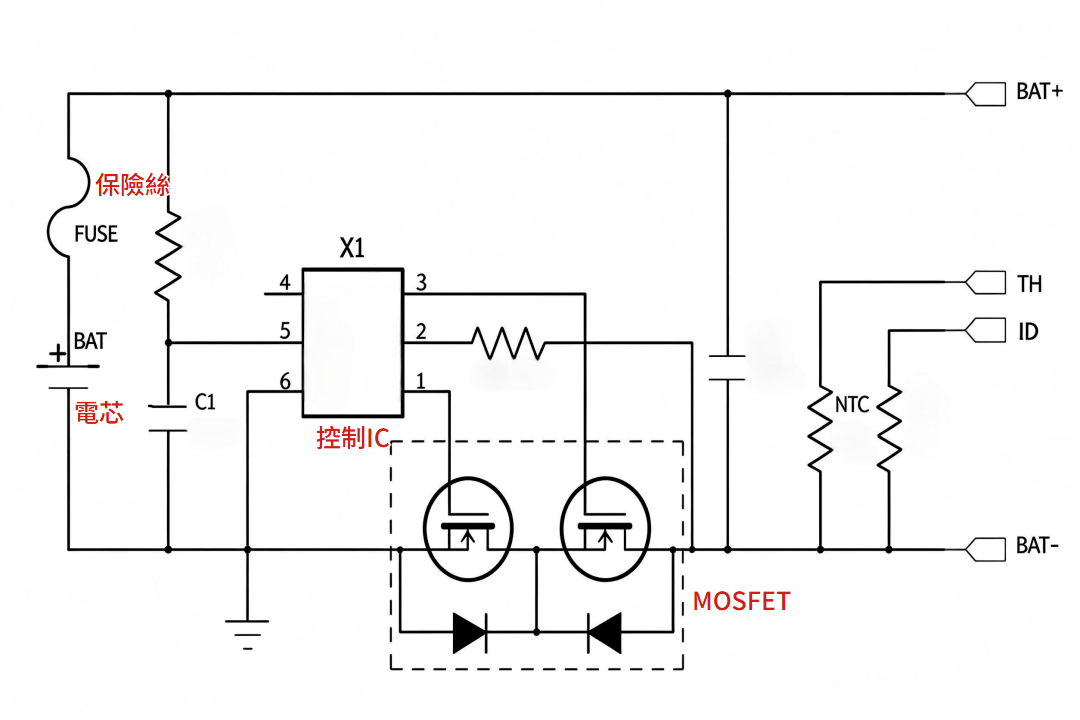
圖 2:典型電池保護拓撲——SGT MOSFET 串聯於電池主回路,所有保護動作都由它執行。
與馬達驅動不同,電池保護 MOSFET 長期串聯在電池主回路中,持續承載整機工作電流。因此,導通電阻(RDS(on))成為這個場景最關鍵的參數——每毫歐的降低,都意味著更長的續航時間與更低的發熱。
在鋰電保護場景中,SGT MOSFET 的價值集中體現在四個方面:
- mΩ 級極低導通電阻:SGT 製程可實現 RDS(on) 低至 0.55mΩ(典型值);在整機持續數十安培的工作電流下,電池回路的導通損耗被降至極低水準,直接轉化為續航里程的提升與熱設計壓力的減輕。
- 高雪崩耐量與短路耐受能力:鋰電池在異常工況下可能出現短路、尖峰電壓等情況,要求保護 MOSFET 具備足夠的雪崩能量承受能力(UIS),能夠在保護觸發前扛住瞬態衝擊,避免元件自身損壞而導致保護功能失效。
- 成熟的電壓平台與裕量設計:機器人電池匯流排為 48V/60V,SGT MOSFET 在 60V、80V、100V 等電壓等級均有成熟產品;設計時可依系統電壓與浪湧工況選擇合理的耐壓裕量,兼顧成本與可靠性。
- 低損耗與低發熱保障長期穩定運行:電池保護 MOSFET 串聯在主回路中長期工作,低損耗意味著更低的溫升,有助於延長元件壽命與電池系統整體可靠性。
2.3 兩大場景選型要點對照
關節馬達驅動與鋰電保護同屬 SGT MOSFET 的核心應用,但因工作方式與功能目標不同,選型側重點存在明顯差異。下表對兩大場景的關鍵選型維度進行對照:
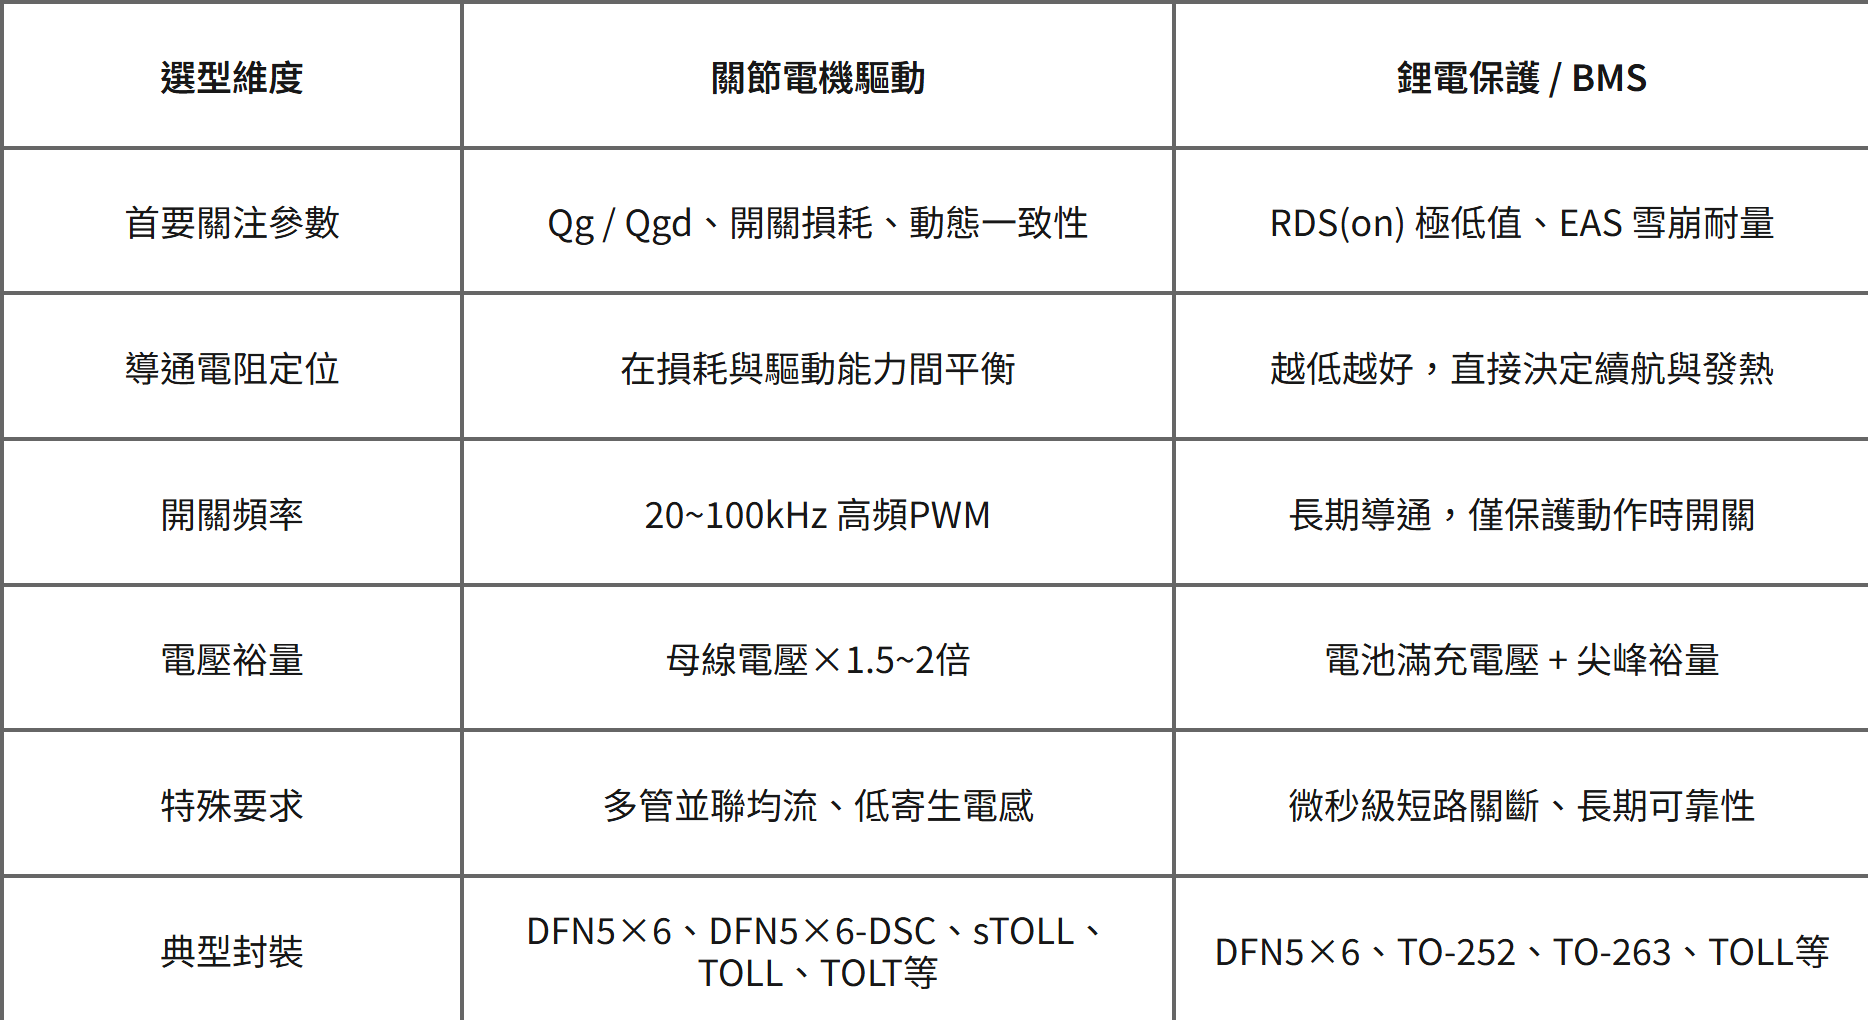
圖 3:兩大場景的選型優先序——關節驅動看 Qg/Qgd、開關損耗與動態一致性;鋰電保護看極低 RDS(on) 與雪崩耐量。
3. 單機用量估算
當前主流人形機器人(含靈巧手)通常擁有 40~50 個關節馬達。綜合計算,僅關節馬達驅動部分,單台機器人 SGT MOSFET 用量約 200~350 顆;計入大扭矩關節並聯方案與制動洩放電路後,整機馬達驅動相關用量可達 250~400 顆。下表按子系統拆解單機用量:
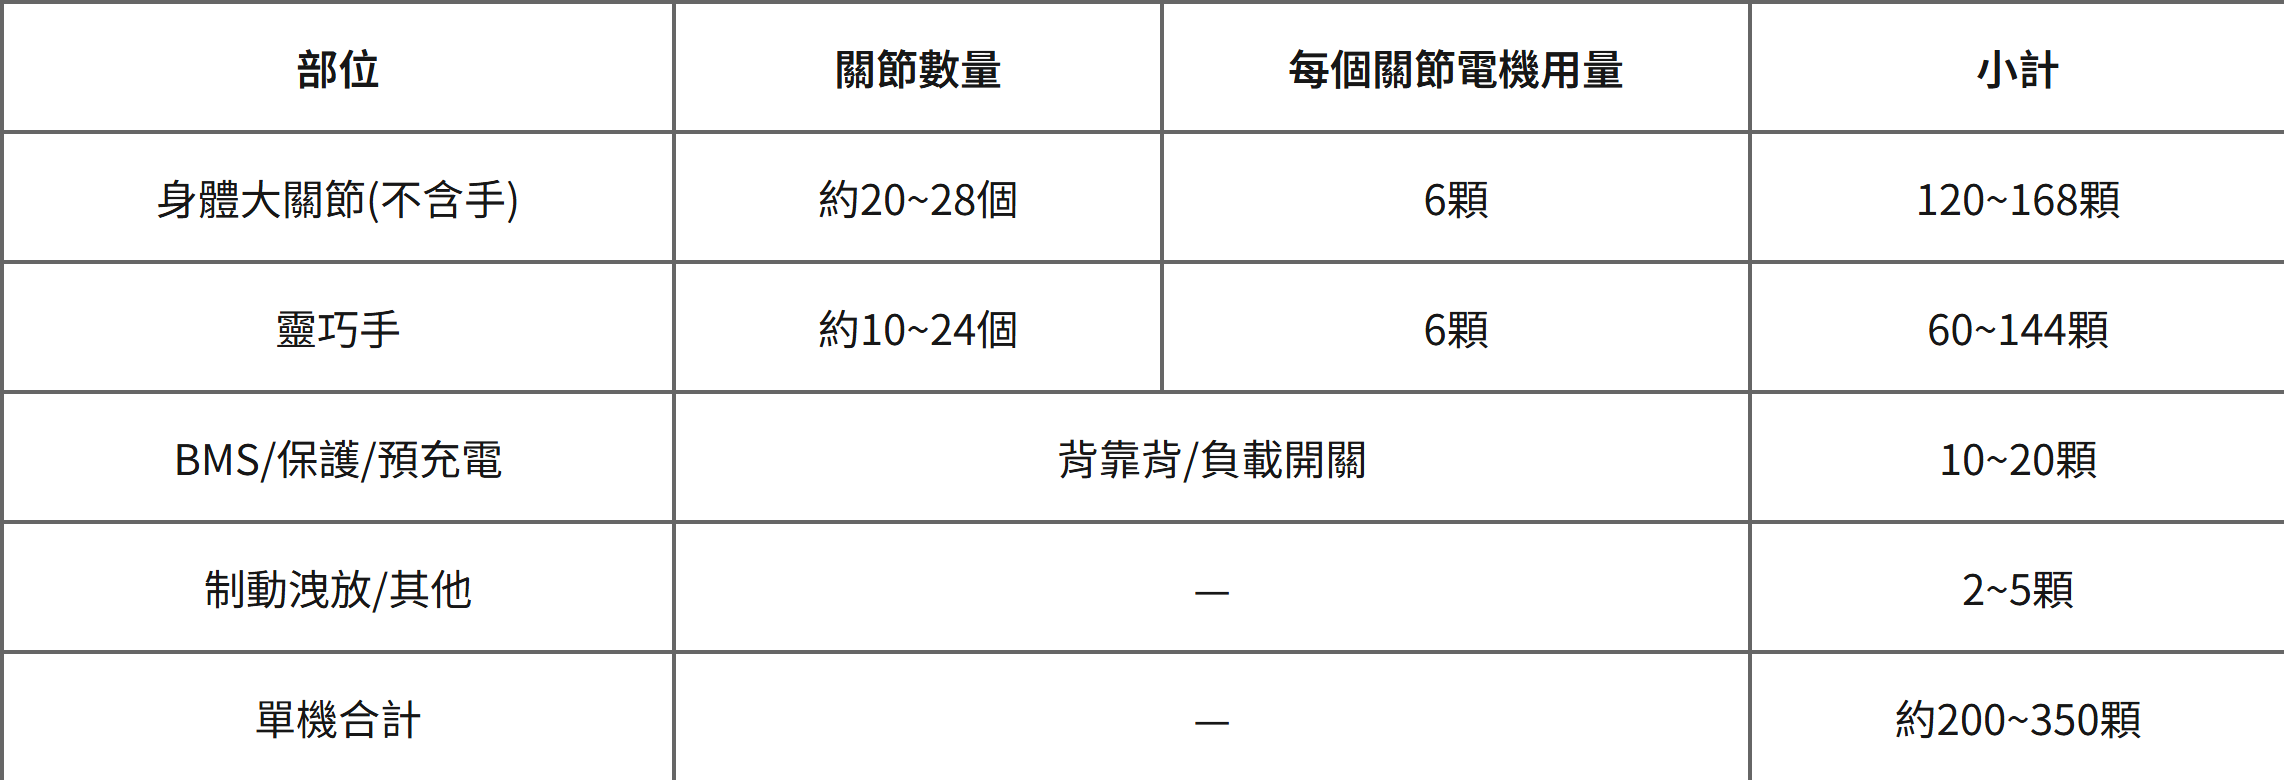
圖 4:單機 SGT MOSFET 用量估算——關節驅動與靈巧手佔絕大多數,BMS 保護與制動洩放再加一層。
4. NCE 新潔能 SGT MOSFET 解決方案
目前 SGT MOSFET 的電壓平台已覆蓋 25V~200V,成熟產品涵蓋 40V、60V、80V、100V 等機器人常用電壓等級,形成從數十安到數百安的完整產品矩陣,屬於我們 功率電晶體產品線的一部分。
全系列採用 DFN 系列封裝,部分電流版本支援雙面散熱形式——兼顧超低寄生電感的同時,提升元件散熱性能。下表為匹配機器人應用的主流 SGT MOSFET 選型表:
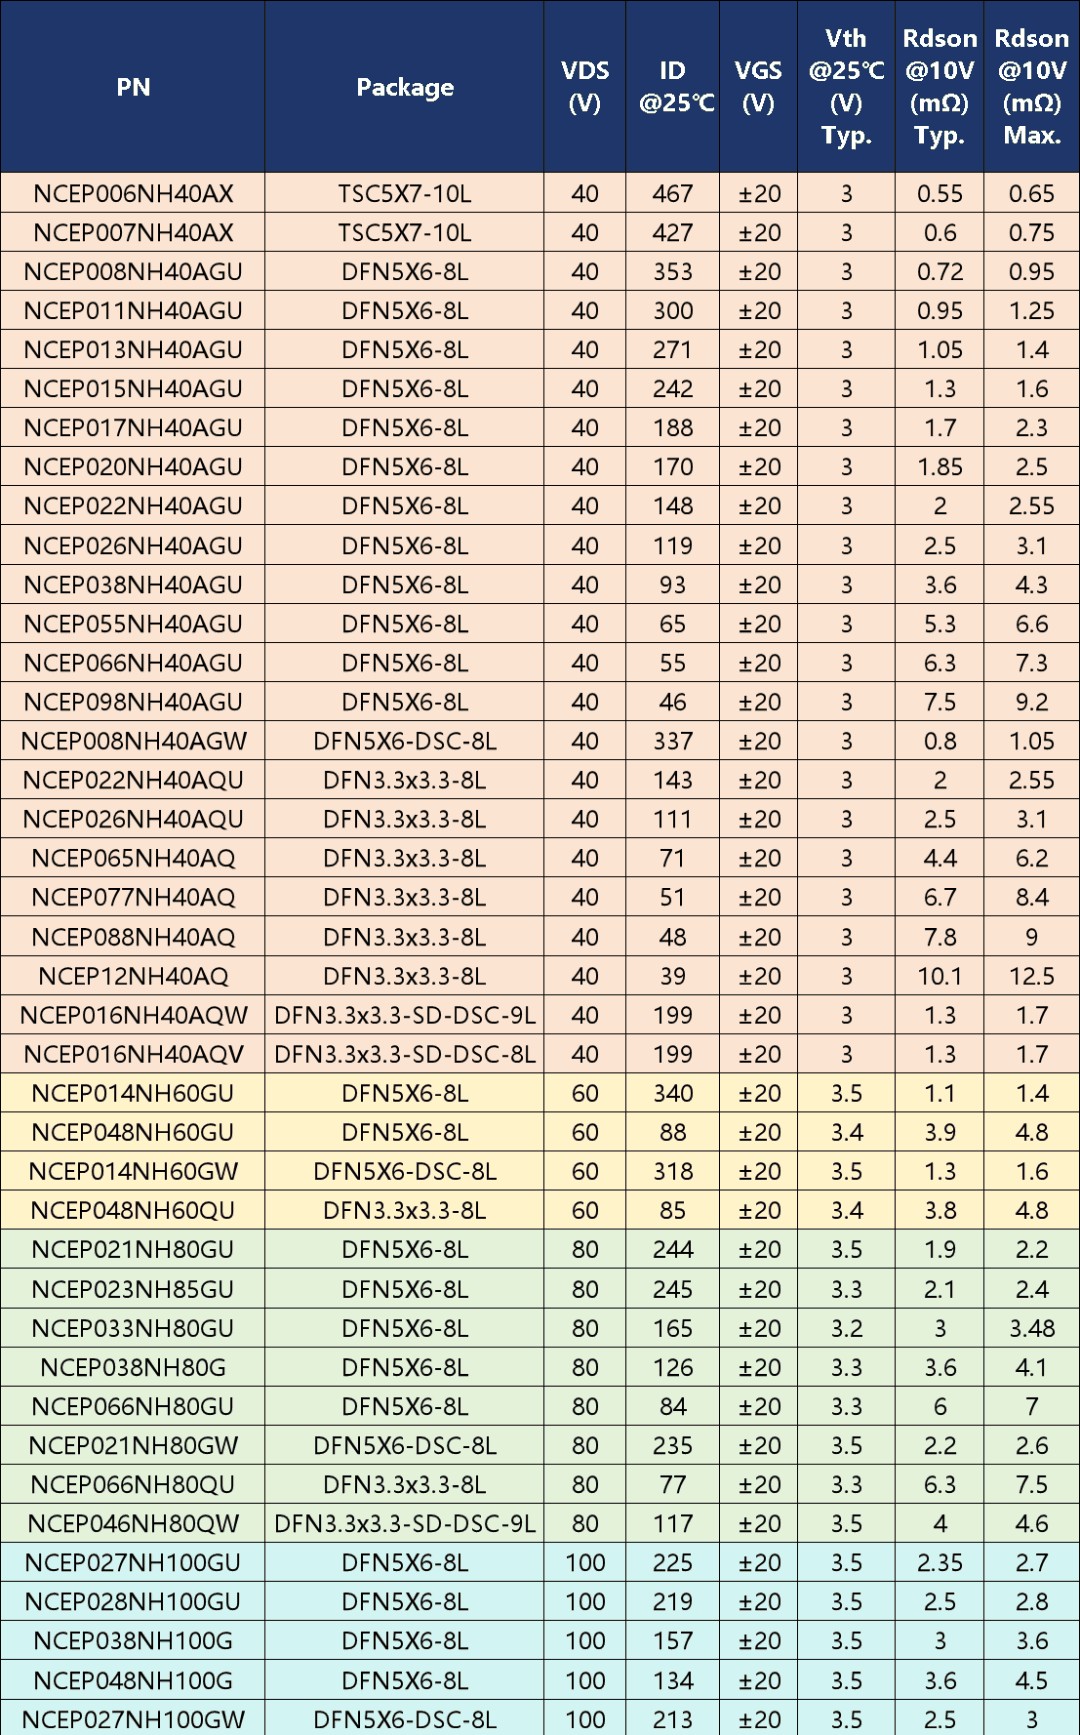
圖 6:機器人應用主流 SGT MOSFET 選型表——電壓等級、電流能力、Vth 與 RDS(on) 一目了然。
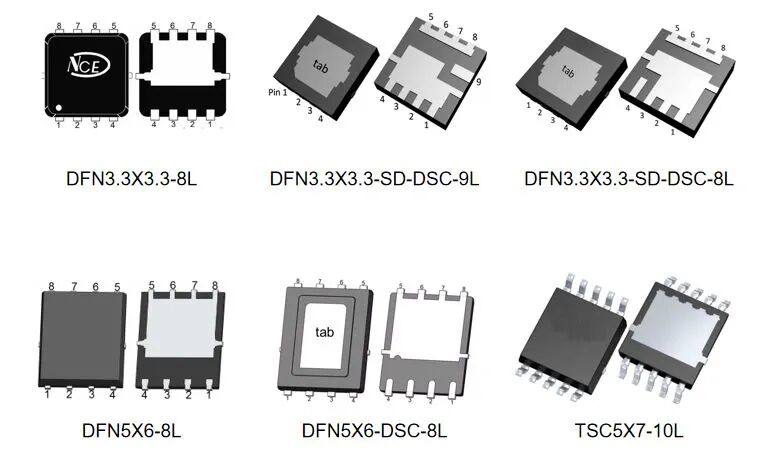
圖 7:封裝家族——DFN3.3×3.3、DFN5×6 與 TSC5×7 外觀,含 DSC 雙面散熱版本。
對機器人平台而言,SGT MOSFET 是少見能同時服務動力鏈兩端的元件家族:關節裡高效率、低損耗的驅動,電池回路中可靠的保護。25V~200V 產品平台、DFN 封裝,加上完整的雪崩、熱阻與老化驗證,讓兩個功能建立在同一個已驗證的元件家族上——縮短驗證週期,也簡化 BOM。
SGT MOSFET 在機器人領域的核心應用:關節馬達驅動與鋰電保護雙輪賦能(NCE 新潔能)
Time: 2026-10-22 11:15:31
人形機器人正從實驗室走向量產,服務機器人與協作機器人也加速滲透工業、商業與家庭場景。在機器人的複雜系統裡,功率半導體就像「肌肉與神經」,直接決定運動性能、能源效率與系統安全。其中,SGT MOSFET(屏蔽閘溝槽 MOSFET)憑藉低導通電阻、低開關損耗與高功率密度的綜合優勢,已成為機器人 48V/60V/72V 中低壓系統中應用最廣泛的核心功率元件。
1. SGT MOSFET:中低壓功率元件的優選方案
SGT(Shielded Gate Trench,屏蔽閘溝槽)MOSFET 是在傳統溝槽 MOSFET 的基礎上,於閘極下方導入屏蔽電極。這個結構能同時大幅降低閘漏電容(Cgd)與導通電阻(RDS(on)),並提升元件的耐壓能力。
相較傳統功率 MOSFET,SGT MOSFET 具備四大核心優勢:
- 導通電阻更低:相同晶片面積下,RDS(on) 可降低 30%~50%,大幅減少導通損耗、提升系統效率。
- 開關速度更快:閘極電荷 Qg 與閘漏電荷 Qgd 顯著降低,開關損耗小,特別適合高頻 PWM 控制場景。
- 功率密度更高:小封裝即可承載大電流,完美對應機器人關節、電池倉等緊湊空間的整合需求。
- 電壓覆蓋更廣:20V~150V 產品平台成熟,足以覆蓋機器人 48V/60V/72V 常用匯流排電壓等級。
正是這些特性,讓 SGT MOSFET 成為機器人中低壓功率系統的理想選擇。
2. 人形機器人的兩大核心應用場景
2.1 關節馬達驅動:每顆馬達六顆 MOSFET
機器人全身擁有數十個高動態關節,每個關節都需要一套高性能馬達驅動系統。人形機器人通常採用無刷直流馬達(BLDC)或永磁同步馬達(PMSM)作為關節執行器;每個關節馬達對應一組三相全橋逆變器,每相上下橋臂各一顆 SGT MOSFET——一顆馬達六顆元件。拓撲如下圖所示:
圖 1:三相全橋拓撲——每個關節馬達由六顆 SGT MOSFET 驅動,每相上下橋臂各一顆。
關節馬達驅動同時面臨三大技術挑戰:
- 高頻高效要求:為了實現平滑的力矩輸出與快速動態響應,關節驅動器的開關頻率通常在 20kHz~50kHz 區間,要求功率元件具備低開關損耗與穩定的高頻特性。
- 空間與散熱約束:關節驅動器嵌入關節模組內部,PCB 面積極其有限;同時馬達大電流工作帶來的發熱,對散熱提出了嚴苛要求——必須在小體積內實現高功率密度。
- 動態工況複雜:行走、轉身、急停、負重等工況下,馬達電流動態範圍大;頻繁啟停與過載,對功率元件的可靠性構成考驗。
在關節驅動場景中,SGT MOSFET 的技術優勢得到充分發揮:
- 極低的導通電阻直接轉化為導通損耗的下降:關節持續大電流輸出時,MOSFET 自身發熱顯著減少,既提升能源利用率,又降低關節散熱系統的設計壓力。
- 低 Qg 與低 Qgd 支撐高頻 PWM 開關:在 20kHz~50kHz 甚至更高頻率下,開關損耗依然可控,有助於 FOC 控制系統實現更細膩的力矩輸出與更低的電流漣波。
- 高密度封裝與散熱設計適配關節緊湊空間:以 DFN5×6 封裝(含 DFN5×6-DSC 雙面散熱封裝)為代表的先進封裝,在有限 PCB 面積內實現最大電流承載與最佳散熱路徑,與關節驅動器小型化、輕量化的設計目標高度契合。
- 高可靠性適應機器人嚴苛工況:經過雪崩測試、熱阻測試與老化驗證的 SGT MOSFET 產品,能從容應對頻繁啟停、瞬時過載與振動衝擊等機器人典型工況。
2.2 鋰電保護與 BMS:串在主回路上的 MOSFET
機器人通常採用 48V 或 60V 鋰電池組作為主能源系統,為全身關節馬達、控制器、感測器與通訊模組供電。鋰電池能量密度高,但對電壓、電流與溫度敏感,必須配備完善的電池管理系統(BMS)與功率保護電路。
鋰電保護的核心需求包括:過充保護、過放保護、充放電過流保護、短路保護、防電池反接,以及上電時的預充電功能。這些保護功能的執行機構,正是功率 MOSFET。
圖 2:典型電池保護拓撲——SGT MOSFET 串聯於電池主回路,所有保護動作都由它執行。
與馬達驅動不同,電池保護 MOSFET 長期串聯在電池主回路中,持續承載整機工作電流。因此,導通電阻(RDS(on))成為這個場景最關鍵的參數——每毫歐的降低,都意味著更長的續航時間與更低的發熱。
在鋰電保護場景中,SGT MOSFET 的價值集中體現在四個方面:
- mΩ 級極低導通電阻:SGT 製程可實現 RDS(on) 低至 0.55mΩ(典型值);在整機持續數十安培的工作電流下,電池回路的導通損耗被降至極低水準,直接轉化為續航里程的提升與熱設計壓力的減輕。
- 高雪崩耐量與短路耐受能力:鋰電池在異常工況下可能出現短路、尖峰電壓等情況,要求保護 MOSFET 具備足夠的雪崩能量承受能力(UIS),能夠在保護觸發前扛住瞬態衝擊,避免元件自身損壞而導致保護功能失效。
- 成熟的電壓平台與裕量設計:機器人電池匯流排為 48V/60V,SGT MOSFET 在 60V、80V、100V 等電壓等級均有成熟產品;設計時可依系統電壓與浪湧工況選擇合理的耐壓裕量,兼顧成本與可靠性。
- 低損耗與低發熱保障長期穩定運行:電池保護 MOSFET 串聯在主回路中長期工作,低損耗意味著更低的溫升,有助於延長元件壽命與電池系統整體可靠性。
2.3 兩大場景選型要點對照
關節馬達驅動與鋰電保護同屬 SGT MOSFET 的核心應用,但因工作方式與功能目標不同,選型側重點存在明顯差異。下表對兩大場景的關鍵選型維度進行對照:
圖 3:兩大場景的選型優先序——關節驅動看 Qg/Qgd、開關損耗與動態一致性;鋰電保護看極低 RDS(on) 與雪崩耐量。
3. 單機用量估算
當前主流人形機器人(含靈巧手)通常擁有 40~50 個關節馬達。綜合計算,僅關節馬達驅動部分,單台機器人 SGT MOSFET 用量約 200~350 顆;計入大扭矩關節並聯方案與制動洩放電路後,整機馬達驅動相關用量可達 250~400 顆。下表按子系統拆解單機用量:
圖 4:單機 SGT MOSFET 用量估算——關節驅動與靈巧手佔絕大多數,BMS 保護與制動洩放再加一層。
4. NCE 新潔能 SGT MOSFET 解決方案
目前 SGT MOSFET 的電壓平台已覆蓋 25V~200V,成熟產品涵蓋 40V、60V、80V、100V 等機器人常用電壓等級,形成從數十安到數百安的完整產品矩陣,屬於我們 功率電晶體產品線的一部分。
全系列採用 DFN 系列封裝,部分電流版本支援雙面散熱形式——兼顧超低寄生電感的同時,提升元件散熱性能。下表為匹配機器人應用的主流 SGT MOSFET 選型表:
圖 6:機器人應用主流 SGT MOSFET 選型表——電壓等級、電流能力、Vth 與 RDS(on) 一目了然。
圖 7:封裝家族——DFN3.3×3.3、DFN5×6 與 TSC5×7 外觀,含 DSC 雙面散熱版本。
對機器人平台而言,SGT MOSFET 是少見能同時服務動力鏈兩端的元件家族:關節裡高效率、低損耗的驅動,電池回路中可靠的保護。25V~200V 產品平台、DFN 封裝,加上完整的雪崩、熱阻與老化驗證,讓兩個功能建立在同一個已驗證的元件家族上——縮短驗證週期,也簡化 BOM。
相關文章
-

Epson M-G365 IMU:六軸慣性測量單元,賦能無人機與機器人高精度導航
-
SGT MOSFET 在機器人領域的核心應用:關節馬達驅動與鋰電保護雙輪賦能(NCE 新潔能)
-
工業機器人時鐘選型:從石英晶振轉向 MEMS 的四個硬指標
-
YQ8563 接棒 NXP PCF8563:0.25µA 超低功耗 I²C 即時時鐘,腳位與暫存器皆相容
-
Epson TSX-3225C 晶體:引腳相容 FA-238 升級,賦能 5G、物聯網及車用電子
-
YQ8025T 高精度溫補即時時鐘(RTC):內建 DTCXO 免外部晶振,替代 EPSON RX8025T
-
NCE90N800F 900V超結MOSFET:CoolMOS的高性價比替代方案
-
順絡電子WL-FS系列:音頻線路用繞線鐵氧體電感——給你更純淨的聲音
-
新潔能Gen.8系列IGBT:1200V/140A NCE140GD120VTP4 實測表現超越國際最優競品
-
YXC YSO233UJ 超低抖動差動振盪器:30fs極致時脈,2.0×1.6mm超小封裝


Copyright By © YQM ELECTRONICS INTL LIMITED SITEMAP
Email: sales@yqmec.com

点击右上角
分享给朋友吧


